锂电极片测厚、顶盖焊接与光伏网版测高测量方案:点激光、光谱共焦与线激光的工序分工
本文主要讨论三个明确的检测任务:锂电极片测厚、锂电池顶盖焊接检测,以及光伏丝网印刷网版测高。极片要计算上下表面之间的厚度;顶盖焊前要确认工作距离、焊后要检查焊道表面轮廓;网版则要监测指定位置的高度变化。虽然都涉及非接触测量,三者的测量基准和所需数据并不相同。
下面先说明点激光、光谱共焦与线激光各自输出什么数据,再逐一分析这三个工位的取点方式、材质限制和适用条件,最后列出送样验证时应核对的项目。
一、先分清五种光学测量路线各自输出什么
点激光位移传感器基于激光三角测量:光束照到工件后,反射光在接收器上的位置随目标距离改变,设备经标定输出该测点的距离或位移。深视智能的SG、SGI及SD系列属于这一类。它适合监测指定位置的高度变化、到位距离和位移;单个测头的一次读数并不会给出整片工件的厚度或平面度。
点光谱共焦传感器用色散光学系统使不同波长聚焦在不同高度,再根据返回光谱中的有效峰值确定距离。深视智能SCI系列可用于点位高度测量;当透明层前后界面都能形成可分辨的反射峰时,还可进一步评估层厚。实际可测厚度受材料折射率、界面反射、测头量程与标定方法制约,不能把“看见两个峰”直接等同于得到真实厚度。
线激光轮廓测量仪向工件投射一条激光线,利用三角测量获取该线上的高度轮廓;结合工件或测头的相对运动,连续轮廓组成被测区域的三维数据。深视智能SR、SRI系列适合需要宽度、段差、焊道形貌或表面起伏信息的工位。其视野、横向采样与运动方向采样都需要覆盖目标缺陷。
线光谱共焦和白光干涉也是行业可选路线。前者将共焦测量沿线展开,后者利用干涉信号分析表面或薄层信息;具体可测对象与量程取决于设备实现方式。它们不能与点光谱共焦、线激光混作同一种仪器,也不能只按“谁的标称精度更高”排序。
下图将五条路线并排展示,便于先看“测点、测线与光路”之间的区别。它是简化概念图,不代表任何一款深视智能产品的内部结构;具体测量结果仍要看型号、材料和工位布置。
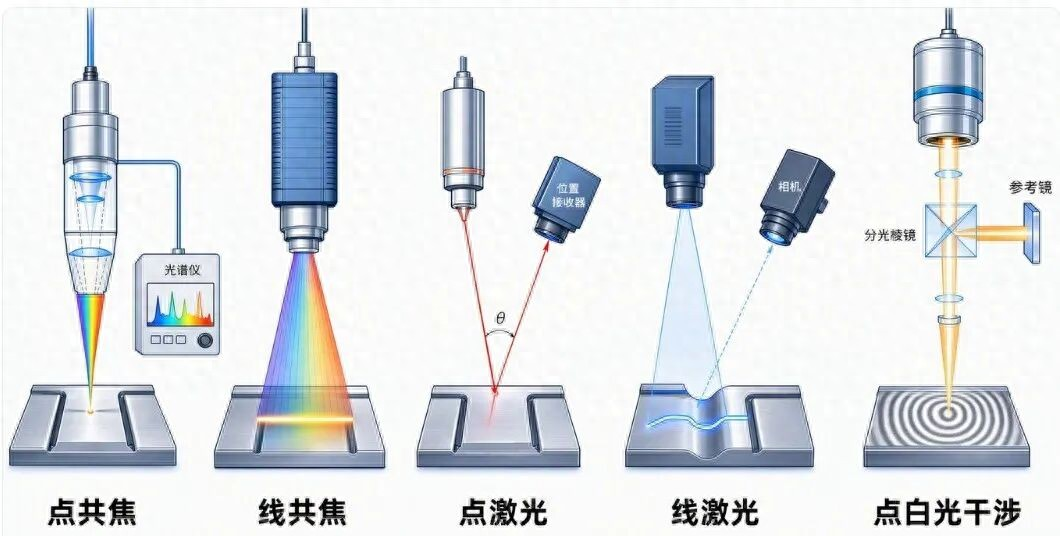
图1|五种非接触式光学测量技术的概念图。
| 测量任务 | 可优先评估的路线 | 首先要核对的边界 |
|---|---|---|
| 固定点高度、位移、到位检测 | 点激光 | 光斑落点、表面反光、工作距离、触发与输出 |
| 复杂反射表面的点位高度或符合条件的透明层 | 点光谱共焦 | 有效回光、界面是否可分辨、折射率与标定 |
| 焊道、胶路、边缘或表面连续形貌 | 线激光 | 有效视野、遮挡、点云完整性、双向采样间隔 |
| 特定微细轮廓或薄层测量 | 线光谱共焦、白光干涉等 | 实际被测材料、量程、速度与现场环境 |
二、锂电前段:极片测厚应先确定两个表面和测量基准
极片涂布、辊压后的检测常关注总厚度及其波动。若工件不透明,单侧测头只能读到朝向测头一面的距离;要得到绝对厚度,通常需要上下对射的两个测头,或一个已校准且稳定的另一侧基准。对射布置下,可以把两测头之间的校准距离记为D,上下测头到极片表面的同步读数分别记为d₁、d₂,则相应测点的厚度为t=D-d₁-d₂。D、d₁和d₂须使用相同长度单位,并保持光轴、测点和采样时序对应。
深视智能的极片测量案例分别采用SG5025点激光和SCI04025点光谱共焦进行点位测试。两条路线的比较重点应放在目标极片的表面状态、有效读数、重复测量表现及实际布置上。SG5025适合在已确定的点位上获取位移数据;SCI04025可作为另一种点位测量候选。案例中某次样件的重复测量结果,不能直接作为其他极片、其他速度下的整站保证值。
下图标出了极片上的1至5号测量点和一处基准面。点位图能帮助确定“在哪里测”,但它本身没有展示上下测头间距的标定,也不能单独说明整幅极片的厚度一致性。若需要横向厚度分布,还应定义测点网格或横移扫描方式。
图2|极片测量点位示意。红色圆点为1至5号采样位置,右侧标注为基准面;图片用于说明取点,测厚结果仍取决于实际测头配置与标定。
三、锂电中后段:焊前测距离,焊后看形貌
电芯顶盖焊接前,工件表面相对于焊接头的高度变化会影响焦点位置。点激光可在指定位置读取到工件的距离,再由设备控制系统结合安装基准计算需要补偿的位移。深视智能SD33系列可用于这类焊接离焦监测。传感器输出的是距离信息;焊接是否调整、怎样调整,以及调整后是否达到工艺要求,需要由整站控制与焊接验证确认。
焊接完成后的任务不同。若要检查焊道表面的凹陷、凸起、宽度或连续性,应取得沿焊缝的轮廓或三维点云。深视智能SR系列可以扫描顶盖焊道并提供形貌与亮度信息,供后续定位和判定。表面形貌检测不等于内部熔深、内部气孔或接头强度检测;这些质量结论还需相应工艺试验和验收依据。
对于顶盖长边、短边和R角,扫描路径可能需要调整视角以减少遮挡;是否使用一个或多个传感头,应由焊道位置与产线空间决定。传感器规格不能代替这部分整站覆盖验证。
进入模组及Pack工序后,测量任务还会从“焊前高度”转向“涂胶引导”和“胶路结果检查”。前者可用点位高度修正胶枪与工件的相对位置;后者若要判断断胶、溢胶或胶高变化,需要沿胶路采集连续数据。一个测高点不能代替整条胶路的形貌检查。
四、光伏工序:硅棒、硅片与网版需要不同测法
光伏前段的大尺寸硅棒、方棒关注直径、外形和截面几何,宜先看线激光的有效视野以及多测头覆盖方式。硅片分选可能进一步关注厚度、总厚度变化量(TTV)、翘曲和线痕。TTV是规定测量区域内的最大厚度与最小厚度之差,前提是每个位置的厚度已按统一基准求得;单侧的一张高度图不能自动变成厚度图。深视智能SR/SRI系列可参与这些轮廓测量任务,具体布置仍须与分选机的测量基准和检项定义一起确定。
到电池片丝网印刷工序,问题又变成“网版中部是否下垂到预警位置”。深视智能SD22系列点激光可对网版指定位置持续测距,在超过设定范围时输出报警。以SD22-35为例,其参考距离为35 mm、测量范围为±15 mm,可选0.3至3 kHz的采样档位。这里的采样频率表示传感器采集读数的频率;网版更换阈值应由印刷工艺和样件验证给出,不能仅凭传感器重复精度设定。
照片中,传感头固定在网版上方,红色光点标示测量区域。选点时应让光斑稳定落在目标网面,并避开框架、遮挡及容易改变反射状态的位置。照片展示的是测点与安装关系,不能由画面判断印刷质量是否合格。
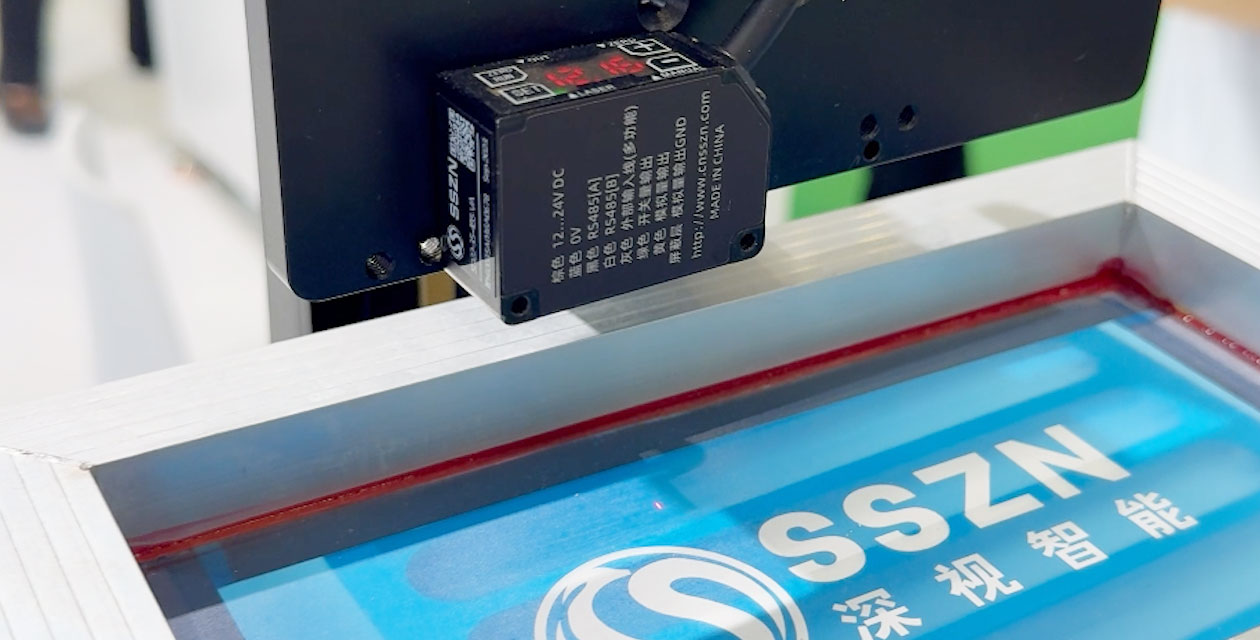
图3|光伏丝网印刷网版高度检测。传感头位于网版上方,红色光点表示指定测距位置;报警阈值应结合网版状态与印刷结果确认。
五、风电、氢能与新型储能:先定义检项,再迁移测量原理
风电部件、燃料电池双极板以及钠电等新型储能工件,也可能提出高度、厚度、流道或焊缝形貌的测量需求。但“同属新能源”不足以证明一套锂电工位配置可以直接移植。工件的表面材料、尺寸、通道深宽比、遮挡、运动方式与公差可能完全不同。
例如,若双极板需要测单条流道深度,先确认槽底能否取得有效回光、槽口与槽底各取哪些点,再比较点位扫描和线轮廓测量。若风电零件需要测大面积外形,先核对测量视野、运动路径与拼接误差。对于尚无同工况样件数据的应用,传感器型号只能列为候选,不能写成已完成量产验证的方案。
六、把传感器参数变成可验收的产线条件
一项测量需求至少要写明六件事:工件及材质、被测量的定义、基准与公差、测量区域、运动与节拍、输出给控制系统的内容。随后再用合格件、不良件和临界样件检查读数是否稳定,确认结果能否支持预定的OK/NG判断。
对于运动工件,沿运动方向的理论采样间距可近似写成Δy=v/f,其中v是工件与测头的相对速度,单位为mm/s;f是有效采样频率,单位为Hz;所得Δy单位为mm。这个关系只描述理想的空间取样间隔,不包含曝光、无效数据、定位、计算、上下料和通信延迟,不能据此直接推算整站节拍或最小可检缺陷。
选型还应分清分辨率、重复精度、直线性与系统测量误差。某型号在规定条件下的传感器指标,并不是它装到新工位后测厚、测高或判缺的最终误差。尤其是高反光金属、深色材料、透明层和陡峭边缘,应保留原始轮廓或波峰信息,在目标速度下检查有效数据率与重复判定结果。
结语
新能源产线的选型顺序可以收束为:先明确测的是一个点的距离、两个表面之间的厚度,还是一片区域的形貌;再按材质、几何与节拍筛选点激光、光谱共焦或线激光;最后用同一批边界样件完成测量基准、数据完整性和整站判定验证。这样得到的方案,才与具体工序的验收问题对应。
常见问题
Q1:一个点激光测头能直接测出不透明极片的厚度吗?
不能仅靠一个未知基准的单侧距离读数。需要另一侧表面位置或稳定且已校准的参考面;对射方案还需校准测头间距,并使两侧读数对应同一测量位置和时刻。
Q2:传感器采样频率越高,产线就一定能全检吗?
不能。全检还取决于有效数据率、扫描覆盖、运动触发、处理时间、上下料与异常复测。应在目标线速和实际工件表面条件下验收整站结果。
审核编辑 黄宇